ご利用の流れ
- 01
Viewportを開く
パソコンに何もインストールせず、WebブラウザーでViewportを開きます。
 02
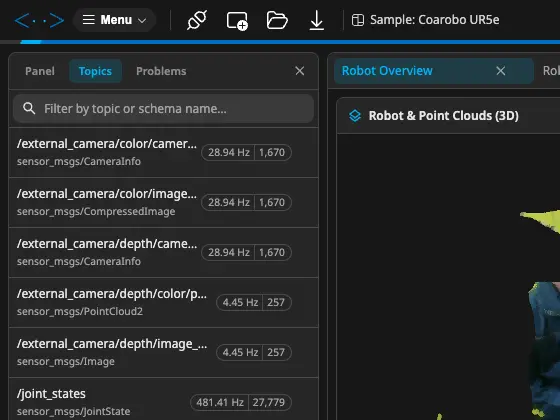
データに接続
パソコンやWebサーバー上の記録データを開くか、rosbridgeを通じてROS 1またはROS 2のロボットにライブで接続します。
 03
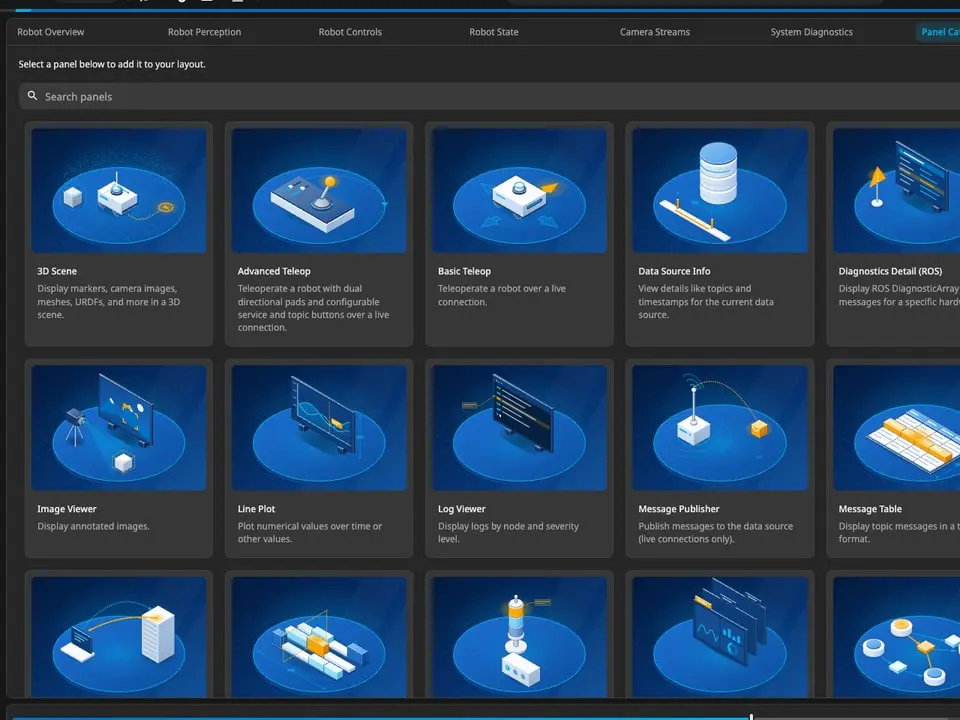
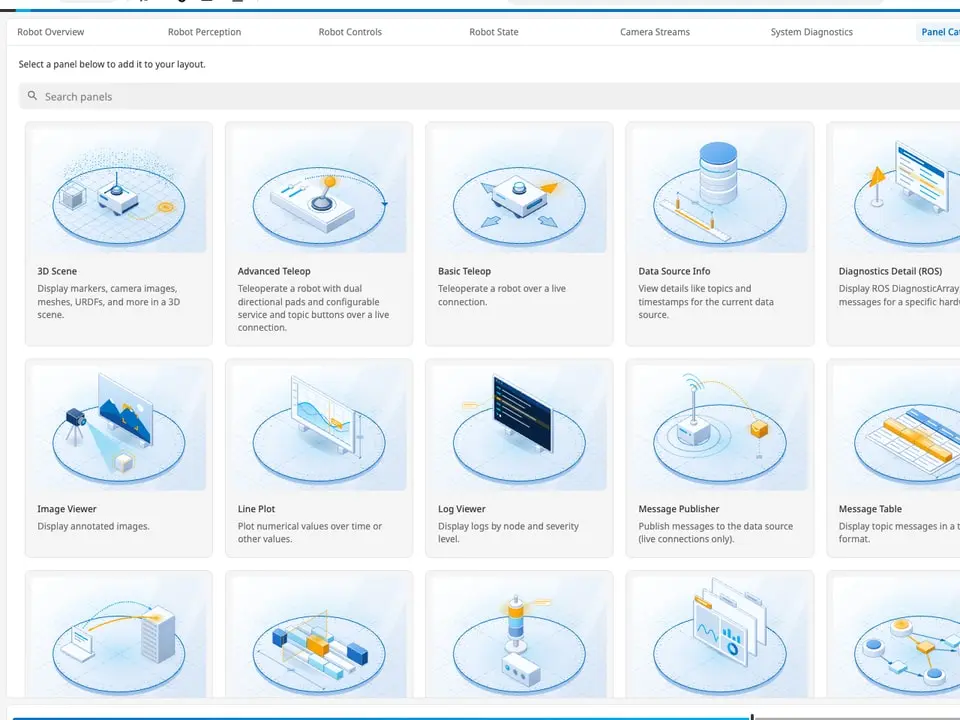
パネルを配置
3Dシーン、カメラ画像、グラフ、診断、遠隔操作など、必要なパネルを選んでレイアウトとして保存します。
 04
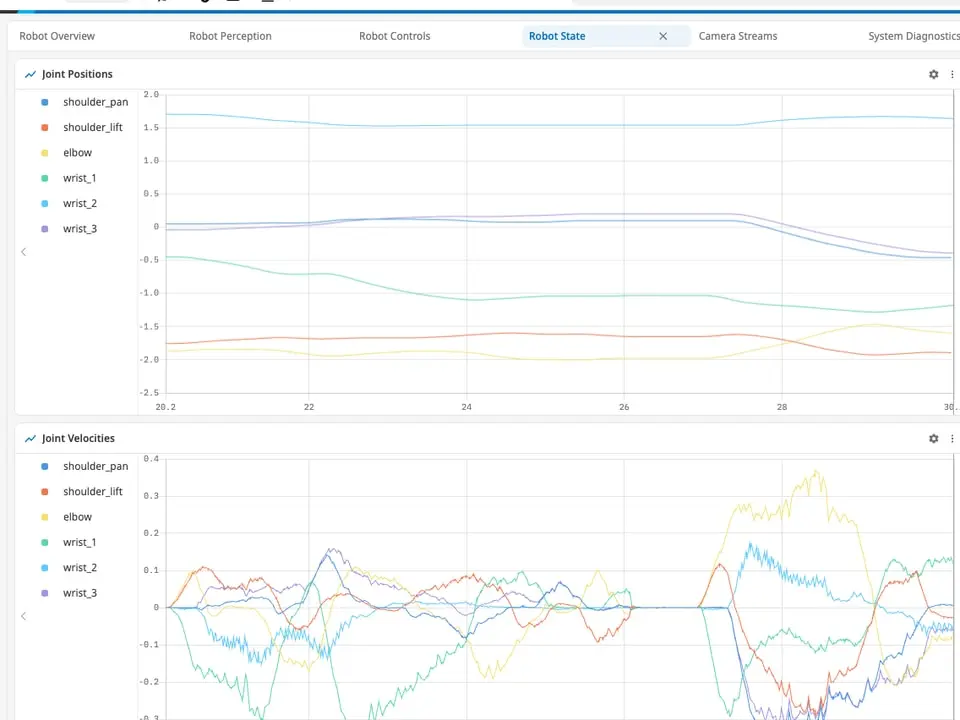
原因を特定
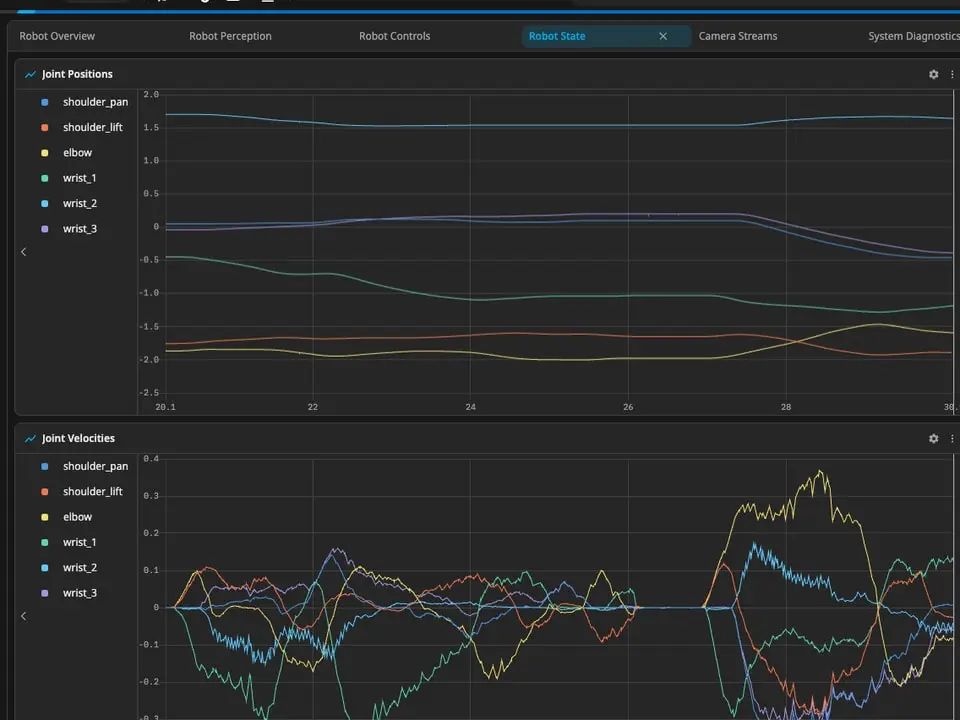
再生、コマ送り、プロットで何が起きたかを突き止め、ライブ接続中は同じ画面からロボットを操作します。
ライブデモ
記録したサンプルデータを、実際のアプリケーションで新しいタブに開けます。インストールは不要です。
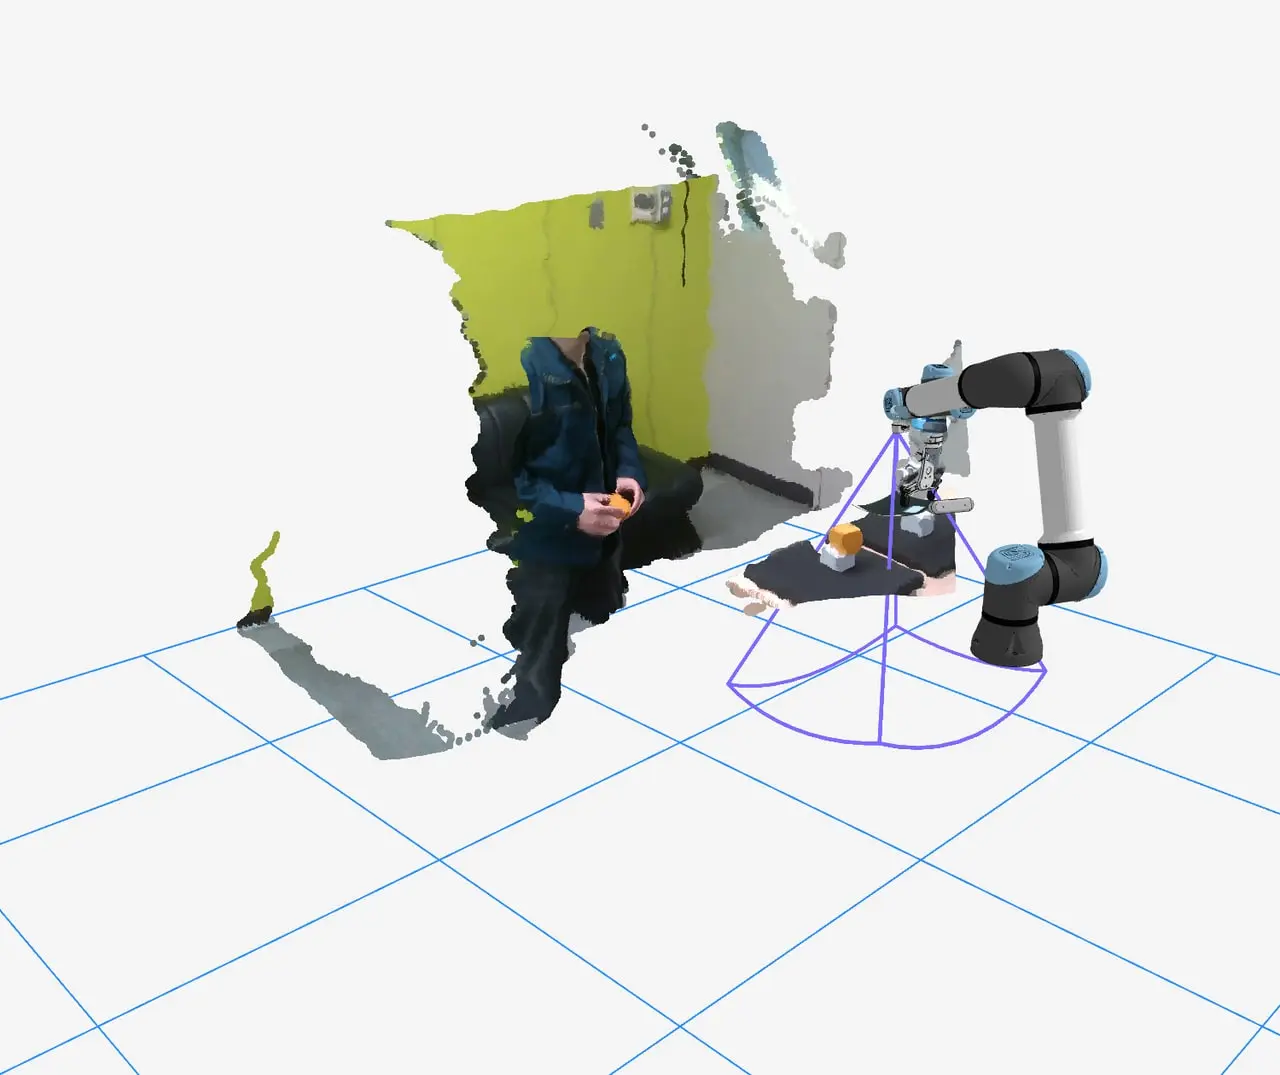
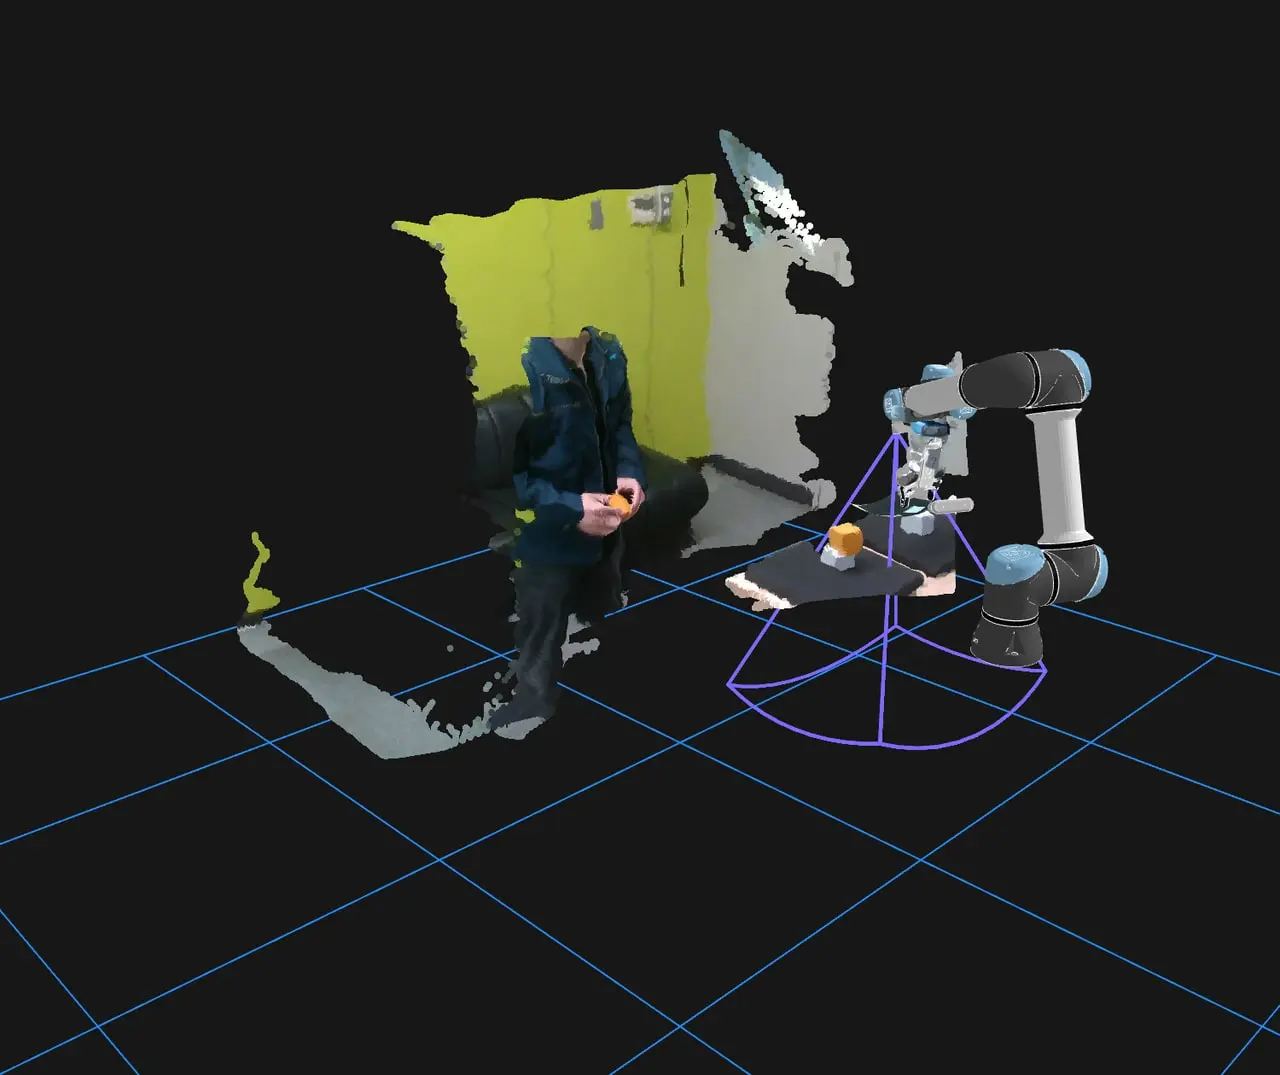
ロボットアーム
遠隔操作で物を扱うロボットアームを、部屋の点群、カメラ画像、グリッパーの状態とともに確認できます。
ライブデモ(アーム) (新しいタブで開きます)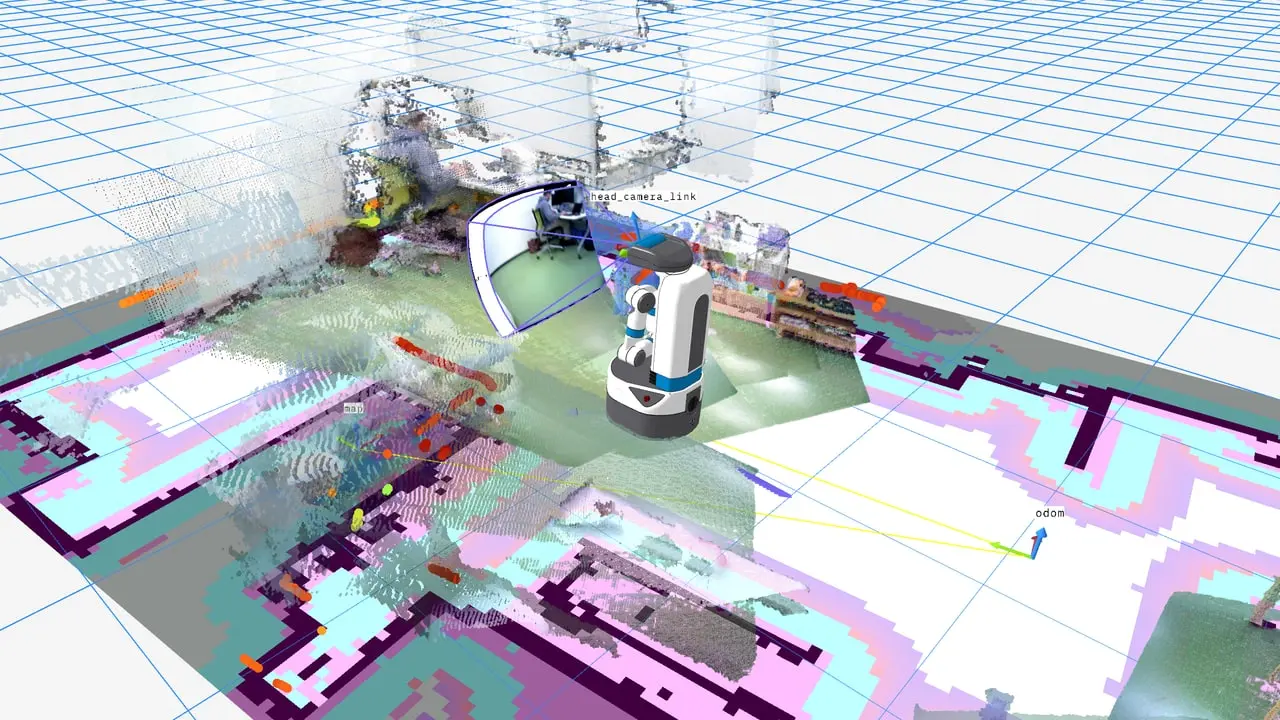
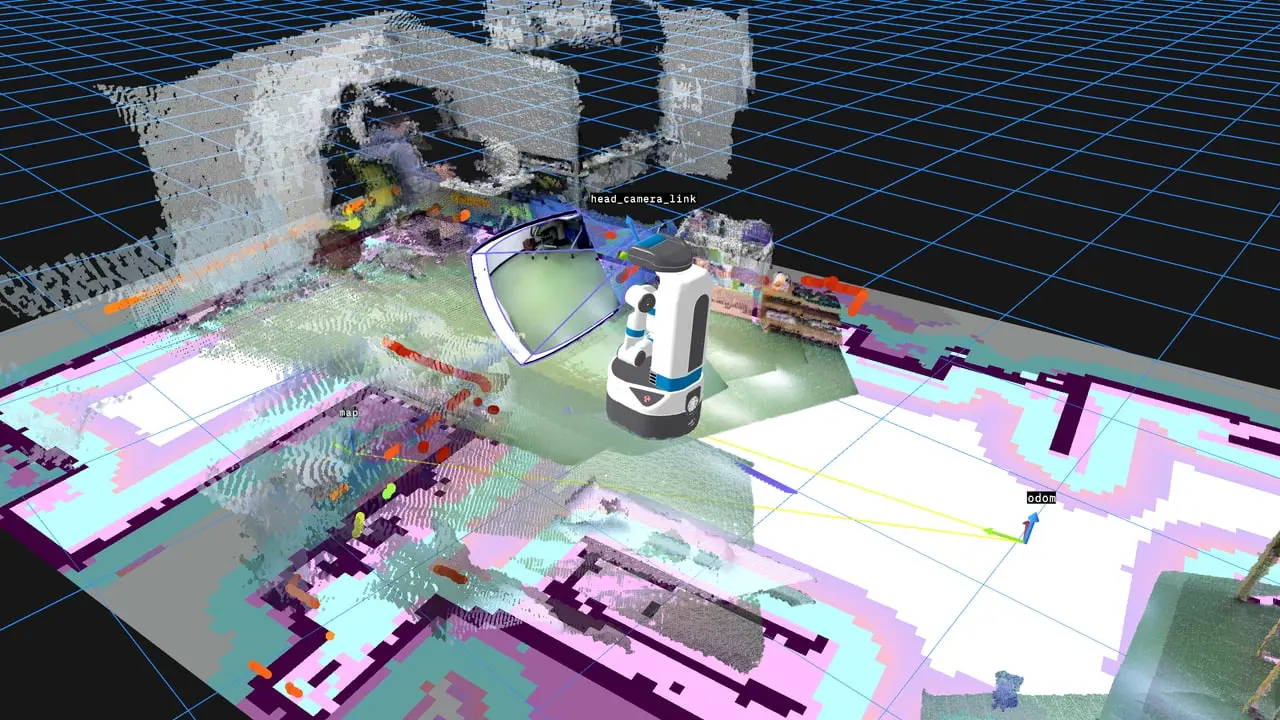
移動ロボット
部屋を移動するロボットを、地図、計画経路、レーザースキャンとともに確認できます。
ライブデモ(移動ロボット) (新しいタブで開きます)
デモは記録したサンプルデータを一時停止の状態で開きます。再生ボタンを押すと始まります。
主な機能
シーン理解
ロボットモデル、点群、地図、マーカー、座標フレームを、視点を自由に動かせる一つの3Dシーンに重ねて表示します。
インスタントリプレイ
記録データを再生し、好きな瞬間に移動して、コマ送りで出来事の瞬間を捉えます。
データ分析
メッセージの値を時系列でプロットし、状態の変化、ゲージ、インジケーターでロボットの動きを追います。
システム診断
各デバイスの健全性を確認し、生のメッセージを調べ、ログを絞り込み、システム全体のトピックを図で把握します。
ロボット遠隔操作
ライブ接続中は、画面上のパッドとボタンで移動ロボットやアームを操作し、サービスを呼び出せます。
カスタムレイアウト
20種類を超えるパネルをタブ付きのレイアウトに組み合わせ、ファイルとして保存して再利用や共有ができます。
活用シーン
ロボットエンジニア
認識、ナビゲーション、マニピュレーションを開発するエンジニア。
失敗した走行の記録を、3Dシーン、カメラ画像、グラフを揃えたままコマ送りで再生し、ロボットが手元になくても問題の瞬間を突き止められます。
デモ・現場チーム
展示会、デモンストレーション、フィールド試験でロボットを動かすオペレーター。
ロボットの状態をひと目で確認しながら、同じブラウザーのタブからロボットを操作でき、ノートパソコンへのインストールも要りません。
研究・開発チーム
ロボットのデータを一緒に検討する研究室や開発チーム。
記録の特定の瞬間へのリンクやレイアウトファイルを共有すれば、全員が同じ画面を見ながら、日本語でも英語でも議論できます。
必要なもの
- ブラウザー
- 最新のGoogle Chrome、またはChromiumベースのブラウザーを備えたパソコン。
- データ
- MCAP、ROS 1のbag、ROS 2のbag、PX4のULog形式の記録データ(パソコン上またはWebサーバー上)。
- ライブ接続
- rosbridgeを動かしているROS 1またはROS 2のロボットで、ブラウザーから接続できること。
- 言語
- 日本語と英語のインターフェース、ライトテーマとダークテーマ。
- プライバシー
- パソコンから開いた記録データはブラウザー内で読み込まれ、アップロードされません。
- トピック
- 3D visualizationreal-time renderingsystem diagnosticsdata playbackcustom dashboardsrobot monitoringweb browserinstant replay
お問い合わせ
ライブデモ
ロボットアームの記録サンプルを、インストール不要の実際のアプリケーションで開けます。
紹介動画
ロボットアームと移動ロボットの記録を、3Dシーン、カメラ画像、地図とともにViewportで再生する様子を紹介します。
導入のご相談
お客様のロボットでのViewportの活用について、ご相談ください。
よくあるご質問
インストールは必要ですか?
必要ありません。ViewportはGoogle ChromeなどChromiumベースのブラウザーで開けます。ライブ接続の場合も、ロボット側のコンピューターでrosbridgeを動かすだけです。
試すのにロボットは必要ですか?
必要ありません。ライブデモでは、ロボットアームと移動ロボットの2つの記録サンプルをワンクリックで開けます。お手持ちの記録データも開けます。
記録データはアップロードされますか?
アップロードされません。パソコンから開いた記録データはブラウザー内で読み込まれます。アプリケーションが利用状況のデータを送信することもありません。
どの形式の記録データを開けますか?
パソコン上のMCAP、ROS 1のbag、ROS 2のbag、PX4のULogを開けます。MCAPとROS 1のbagは、Webサーバー上からストリーミングで開くこともできます。
Viewportからロボットを操作できますか?
できます。ライブ接続中は、データを確認している同じ画面から、パッドとボタンで移動ロボットやアームを動かし、サービスを呼び出せます。
別のネットワークにあるロボットにも接続できますか?
できます。Coaroboのすべてのプロダクトをつなぐクラウド基盤、Coarobo Gatewayを通じて、研究室や工場など別のネットワークにあるロボットにも届きます。
関連ニュース
2026年6月9日33
コアロボ合同会社、Absolute Internshipを通じてUT Austinからインターン2名を受け入れ、Coarobo Viewportの拡張に着手
- 共同プログラム
- 国際インターン
- ロボット遠隔操作
- 研究連携
Coaroboスイート
Coarobo Viewportは、オープンソースのコアを中心に、ともに使えるように作られたプロダクト群、Coaroboスイートの一つです。


アプリケーション
- 01
 Coarobo ViewportフィジカルAI可視化このプロダクト


