日本・京都2021年3月19日
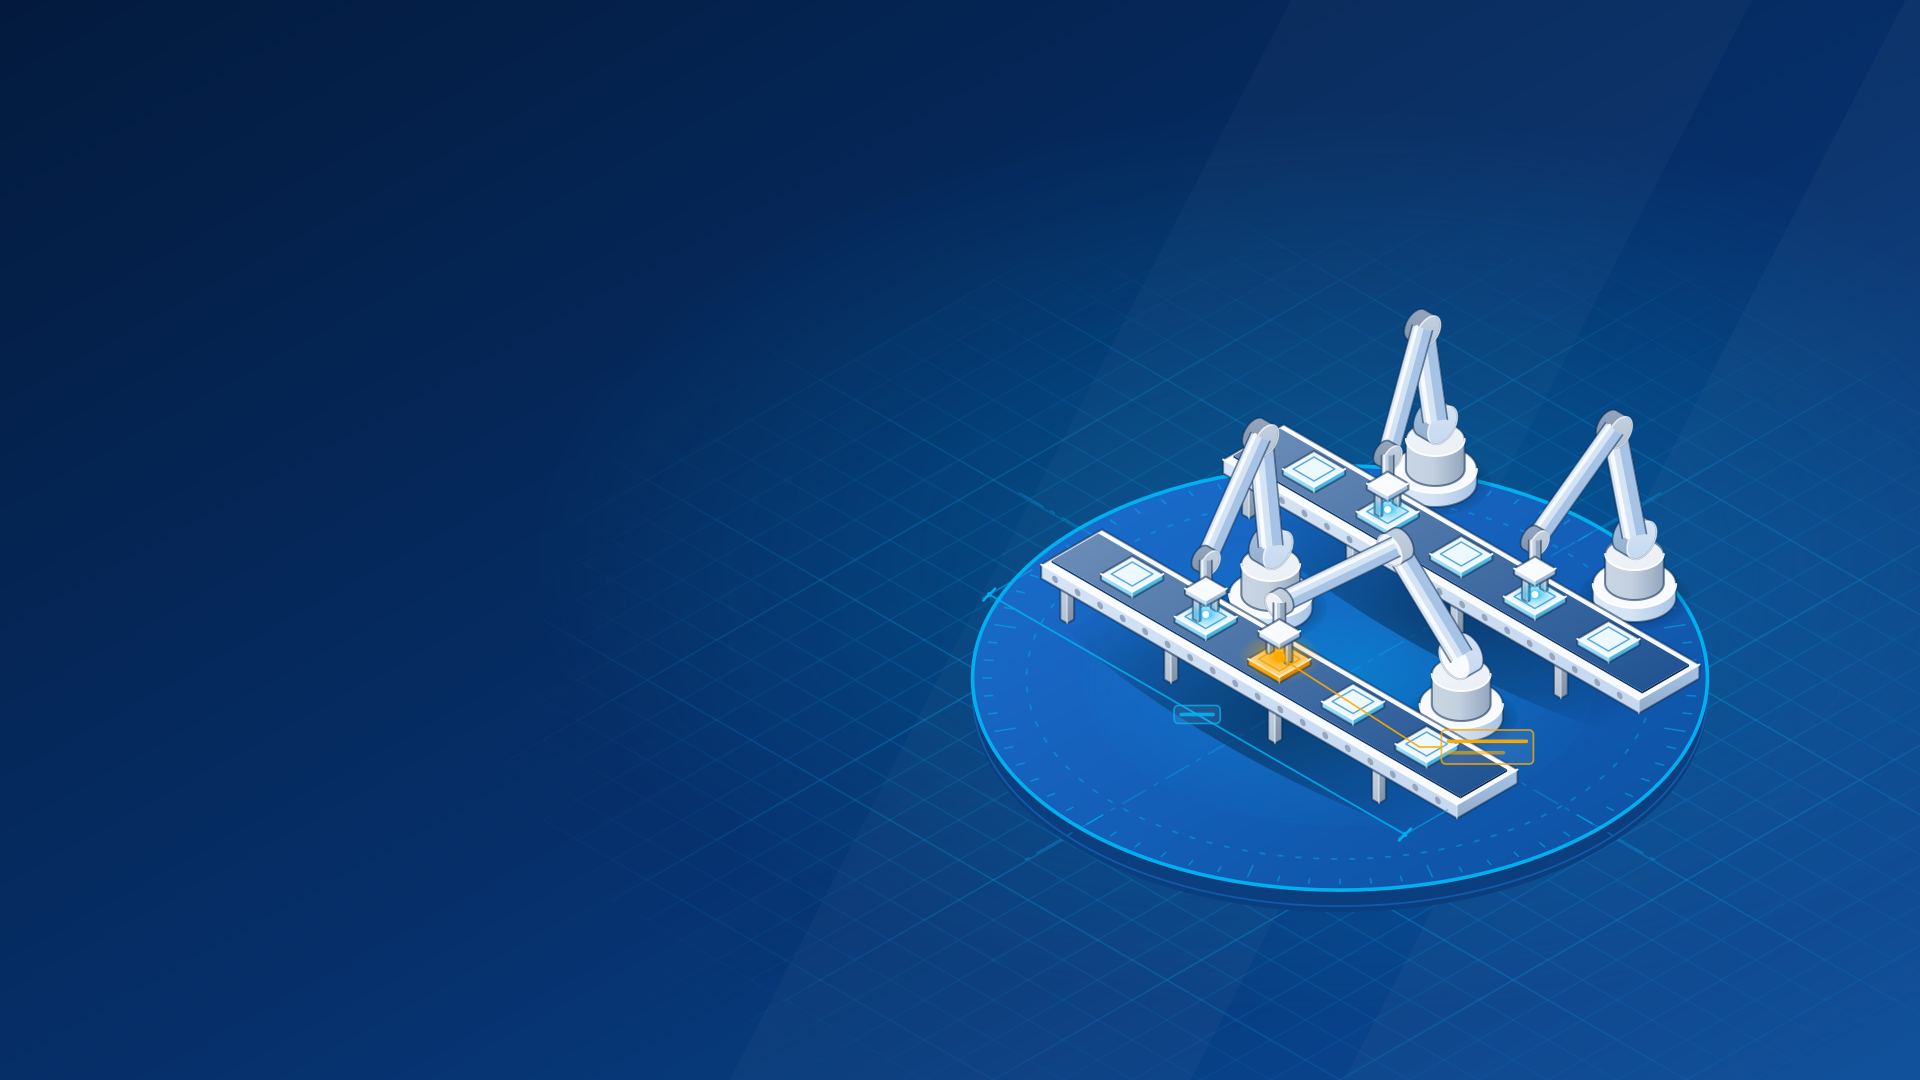
本シミュレーターは、Docker、ROS、MoveItをはじめとするオープンソース技術のみを用いて構築しております。これらのツールにより、パナソニック株式会社は、OMPL、CHOMP、STOMPなど多様なモーションプランニング・アルゴリズムを迅速にベンチマークすることが可能となりました。プロジェクトの技術開発を主導したのは、当社副代表社員&設立者であり、MoveItのメンテナー も務めるフォン・ドリガルスキ・フェリクスです。
本共同開発は、複雑なロボティクスの課題解決において、オープンソース・ソフトウェアが持つ力を改めて示すものです。実社会応用におけるロボット・マニピュレーションの発展に向けたパナソニック株式会社の取り組みに貢献できたことを、大変誇りに思います。
本協働は、産業用ロボティクスのワークフローへオープンソース・エコシステムを統合する当社の知見を活かし、開発サイクルの短縮と、高コストな実機展開に先立つモーションプランニング戦略の検証を、パートナー企業とともに実現したものです。当社は、この経験を今後の農業・マニピュレーション分野の取り組みへ継承し、さらに発展させてまいります。
関連リンク
- パナソニック ロボティクス(事例紹介): https://tech.panasonic.com/global/robot/case.html
- MoveIt(公式サイト): https://moveit.ros.org/about/